
 Bahasa indonesia


Tampilan:0 Penulis:Editor Situs Publikasikan Waktu: 07-09-2026 Asal:Situs


Dalam aplikasi radar, komunikasi satelit, dan teleskop radio, keakuratan posisi tidak dapat ditawar. Sebagian kecil dari permainan mekanis berarti degradasi sinyal yang parah. Bahkan dapat menyebabkan hilangnya target sepenuhnya. Anda tidak dapat berkompromi dengan metrik ini. Penggerak slewing industri standar sering gagal dalam aplikasi antena. Mereka kesulitan karena beban aerodinamis yang unik seperti hembusan angin kencang. Mereka juga terdegradasi dengan cepat akibat paparan lingkungan yang ekstrim. Selain itu, drive standar tidak memiliki pelacakan berkelanjutan tanpa reaksi balik yang diperlukan untuk transmisi data frekuensi tinggi.
Kami menulis panduan ini untuk memecahkan masalah sebenarnya ini. Hal ini memberikan tim teknik dan pengadaan kerangka evaluasi yang ketat. Anda akan belajar menentukan, mengukur, dan mencari peralatan yang tepat dengan benar. Pendekatan terstruktur ini membantu Anda menghindari biaya spesifikasi berlebih yang besar. Ini juga melindungi jaringan komunikasi Anda dari buruknya kinerja di lapangan.
Kapasitas torsi penahan dan momen miring harus dihitung berdasarkan beban angin kelangsungan hidup maksimum pada parabola, bukan hanya berat statis.
Komunikasi frekuensi tinggi memerlukan pengaturan low-backlash atau zero-backlash khusus untuk menjaga integritas sinyal.
Memilih antara penggerak tertutup standar dan sistem slewing khusus sangat bergantung pada lingkungan ekstrem (kabut garam, suhu ekstrem) dan ruang integrasi.
Evaluasi vendor harus mencakup data pengujian yang dapat diverifikasi untuk batas beban dinamis dan peringkat perlindungan masuknya (IP).
Anda harus memahami gaya yang bekerja pada peralatan Anda. Susunan antena mengalami perpaduan unik antara gravitasi konstan dan tekanan aerodinamis yang sangat bervariasi. Kegagalan dalam mengkategorikan gaya-gaya ini secara akurat akan menyebabkan kegagalan mekanis.
Pertama-tama kita membedakan antara beban mati statis dan gaya pelacakan dinamis. Beban statis mewakili massa fisik susunan antena. Ini menekan bantalan secara lurus ke bawah. Beban dinamis muncul saat pelacakan dimulai. Akselerasi dan deselerasi yang cepat menimbulkan gaya inersia yang sangat besar. Anda harus mengukur gigi roda gigi Anda untuk menangani tekanan rotasi ini. Jangan hanya mengandalkan peringkat beban statis yang ditemukan di katalog dasar.
Wind memperkenalkan variabel paling merusak ke dalam desain sistem. Anda harus menghitung dua ambang angin yang berbeda. Batasan angin operasional menentukan kecepatan angin maksimum di mana pelacakan harus menjaga akurasi yang ketat. Dalam kondisi seperti ini, penggerakan tetap berjalan mulus. Batasan angin bertahan menentukan kondisi badai maksimum absolut. Selama acara bertahan hidup, drive berhenti bergerak. Itu harus mengunci piringan pada posisi penyimpanan yang aman. Itu harus tetap kaku tanpa geseran gigi internal.
Antena parabola memiliki pusat gravitasi yang sangat tinggi. Mereka menangkap angin seperti layar besar. Hal ini menciptakan efek lengan tuas yang kuat terhadap dudukan dasar. Kita menyebut gaya ini sebagai torsi momen miring. Ia secara aktif mencoba untuk memisahkan drive tersebut. Oleh karena itu, momen kemiringan tetap menjadi ambang mekanis paling kritis untuk penggerak slewing antena . Jika kapasitas momen miring terlalu rendah, jalur internal akan berubah bentuk.
Tabel: Kategorisasi Beban Antena
Kategori Beban | Sumber Utama | Dampak Rekayasa |
|---|---|---|
Beban Statis Aksial | Bobot mati antena parabola | Menentukan ukuran bantalan dasar dan diameter bola/rol. |
Beban Dinamis Radial | Akselerasi selama pelacakan | Menentukan kekuatan jaring roda gigi yang dibutuhkan. |
Momen Memiringkan | Geser angin pada permukaan piring | Membutuhkan desain raceway dengan kekakuan tinggi untuk mencegah pemisahan. |
Geometri pelacakan spesifik Anda menentukan arsitektur sistem. Insinyur harus memilih antara bergerak dalam satu atau dua pesawat. Setiap konfigurasi memiliki keunggulan dan persyaratan kontrol yang berbeda.
Modul sumbu tunggal berputar hanya dalam satu arah. Mereka biasanya mengatur gerakan azimuth (kiri-kanan) atau elevasi (atas-bawah). Mereka paling baik untuk rangkaian komunikasi terestrial. Mereka juga unggul dalam pelacakan matahari satu bidang. Unit-unit ini tetap sangat hemat biaya. Mereka menyederhanakan integrasi loop kontrol Anda. Anda hanya mengelola satu aliran umpan balik data.
Sistem observasi yang kompleks memerlukan cakupan belahan bumi penuh. Hal ini membuat penggerak slewing sumbu ganda menjadi penting. Mereka menggabungkan rotasi azimuth dan elevasi menjadi satu unit terintegrasi. Anda memerlukan pengaturan ini untuk pelacakan satelit dan observasi astronomi. Sistem radar militer canggih juga sangat bergantung pada mereka untuk melacak target di udara.
Mengadopsi modul sumbu ganda melibatkan trade-off teknis yang spesifik. Kita harus mengatasi kenyataan ini sejak awal dalam tahap desain.
Jejak Spasial: Modul ganda terintegrasi menghemat ruang dibandingkan dengan menumpuk dua drive tunggal independen.
Hukuman Berat: Modul ganda padat. Mereka menambah bobot yang signifikan pada bagian atas struktur menara Anda.
Kompleksitas Kontrol: Anda harus mengendalikan dua motor presisi secara bersamaan. Hal ini memerlukan algoritme kinematik tingkat lanjut untuk mencegah pelacakan penyimpangan.
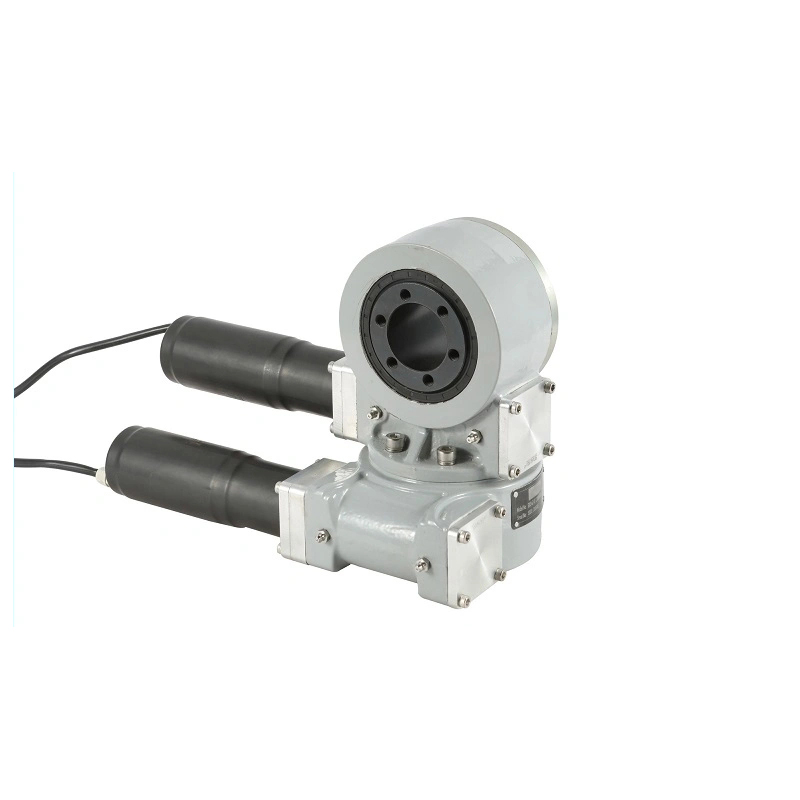
Persneling mekanis tidak ada artinya tanpa motor yang tepat. Anda harus mencocokkan sistem penggerak listrik dengan infrastruktur yang tersedia. Anda juga harus menyelaraskan presisi motor dengan kebutuhan frekuensi komunikasi Anda.
Banyak sistem beroperasi di lokasi terpencil. Mereka duduk di luar jaringan. Situs-situs ini sangat bergantung pada bank tenaga surya dan penyimpanan baterai. Anda harus mengevaluasi infrastruktur ini dengan cermat. Motor slewing 24VDC berfungsi sebagai standar industri di sini. Ini menawarkan kompatibilitas baterai yang mulus. Ini juga menyediakan lingkungan bertegangan rendah yang lebih aman bagi kru pemeliharaan. Ini menghilangkan kebutuhan akan inverter daya AC yang besar.
Memilih teknologi motor inti berdampak langsung pada anggaran kesalahan pelacakan Anda.
Motor Stepper: Ini tetap sangat hemat biaya. Mereka bekerja dengan baik untuk pelacakan kecepatan rendah yang dapat diprediksi. Namun, mereka tidak memiliki verifikasi posisi secara real-time.
Motor Servo: Ini wajib untuk penyesuaian presisi tinggi. Mereka menampilkan umpan balik loop tertutup. Mereka memperbaiki kesalahan posisi yang disebabkan oleh angin dalam hitungan milidetik.
Motor BLDC (Brushless DC): Mereka memberikan jalan tengah yang sangat baik. Mereka menawarkan masa pakai yang lama dan menangani rotasi terus menerus dengan mudah.
Anda harus menilai kebutuhan akan pembuat enkode terintegrasi. Encoder memberi tahu komputer Anda dengan tepat di mana titik antena parabola. Anda juga harus mencocokkan torsi keluaran motor dengan rasio roda gigi cacing. Rasio reduksi yang tinggi melipatgandakan torsi motor secara eksponensial. Sinergi ini menciptakan penggerak penentuan posisi antena yang berkemampuan tinggi . Ia menggerakkan beban besar menggunakan arus listrik yang relatif kecil.
Tim pengadaan harus mengevaluasi perjalanan berdasarkan parameter teknis yang ketat. Hindari mengandalkan klaim pemasaran umum. Anda harus memverifikasi ketiga kriteria teknik inti ini sebelum menyelesaikan pembelian apa pun.
Backlash mewakili ruang fisik antara gigi gigi. Ini berdampak langsung pada anggaran kesalahan pelacakan Anda. Jika angin mendorong piringan, roda gigi akan berdenting maju mundur melintasi celah ini. Hal ini menyebabkan hilangnya sinyal. Komunikasi frekuensi tinggi menuntut persyaratan tanpa reaksi balik. Kami memperkenalkan desain roda gigi dual-worm atau pre-loaded untuk mengatasi masalah ini. Sistem dual-worm menggunakan dua poros worm. Mereka mendorong ring gear utama dari sisi yang berlawanan. Ini sepenuhnya menghilangkan permainan internal.
Menahan torsi berfungsi sebagai pertahanan utama Anda terhadap gerakan mundur yang disebabkan oleh angin. Saat listrik dimatikan, drive harus menahan antena dengan stabil. Roda gigi cacing memiliki sifat mengunci sendiri secara alami. Sudut gesekan mencegah ring gear memutar poros cacing ke belakang. Anda harus meminta data uji torsi holding yang dapat diverifikasi dari pemasok Anda.
Kelembapan dan debu merusak bantalan internal dengan cepat. Anda harus meminta peringkat IP65 atau IP66 sebagai dasar. Hal ini memastikan segel yang rapat terhadap hujan lebat dan pasir di udara. Jika Anda menerapkan sistem di lingkungan pesisir, pengecatan standar akan gagal. Kabut garam memakan epoksi dasar dalam beberapa minggu. Anda harus menjelaskan perlunya pelapis khusus. Tentukan sistem pengecatan tingkat kelautan C5. Anda juga harus meminta pengencang eksternal baja tahan karat.
Praktik Terbaik: Selalu verifikasi bahan segel. Tentukan segel Viton tahan UV untuk instalasi gurun.
Kesalahan Umum: Mengabaikan penempatan katup pernafasan. Kondensasi yang terperangkap menyebabkan karat internal bahkan pada unit yang tertutup rapat.
Opsi katalog menangani banyak proyek standar dengan sempurna. Namun, instalasi khusus mendorong komponen siap pakai melewati titik puncaknya. Anda harus mengetahui kapan drive standar akan gagal. Anda harus beralih ke teknik yang disesuaikan.
Identifikasi tanda bahaya kritis sejak dini. Drive standar menggunakan gemuk litium untuk keperluan umum. Jika Anda menyebarkan ke daerah kutub, gradien suhu yang ekstrim menyebabkan kegagalan pelumas. Gemuknya membeku. Motor terbakar saat mencoba memutar gigi yang membeku. Selain itu, drive katalog memiliki fitur tapak pemasangan yang tetap. Mereka jarang masuk ke dalam ruang terbatas atau menara warisan.
Insinyur dapat memodifikasi hampir setiap komponen sistem slewing khusus . Pertimbangkan modifikasi umum berikut:
Pola lubang baut khusus untuk retrofit antena lama.
Gemuk khusus suhu rendah.
Bantalan pemanas internal terikat pada rumahan.
Rasio roda gigi non-standar dirancang untuk pelacakan yang sangat lambat dan berkelanjutan.
Pemasangan encoder khusus terintegrasi langsung ke dalam housing casting.
Kustomisasi membawa risiko implementasi yang melekat. Anda harus mengakui perpanjangan waktu tunggu. Pengecoran khusus membutuhkan waktu berbulan-bulan untuk diselesaikan. Selain itu, Anda menghadapi perlunya validasi prototipe yang ketat. Anda tidak bisa begitu saja memasang unit khusus dan berharap unit tersebut berfungsi. Menuntut protokol FAT (Factory Acceptance Testing) yang ketat. Pastikan vendor menguji unit khusus di bawah simulasi beban maksimum sebelum pengiriman.
Memilih mitra manufaktur yang tepat akan mengamankan lini waktu proyek Anda. Vendor yang buruk memberikan dokumentasi yang buruk dan metalurgi yang tidak konsisten. Anda memerlukan pendekatan terstruktur untuk mempersempit daftar pemasok Anda.
Anda harus tahu persis apa yang harus ditanyakan kepada pemasok. Jangan pernah menerima janji kualitas yang tidak jelas. Minta sertifikat uji beban yang sebenarnya. Minta catatan perlakuan panas material untuk poros cacing dan roda gigi ring. Pengerasan induksi yang tepat mencegah keausan gigi dini. Mintalah laporan pengukuran reaksi balik yang terperinci dari jalur perakitan akhir mereka.
Jangan memulai RFQ pemasok secara membabi buta. Kami merekomendasikan untuk menentukan lembar spesifikasi awal yang komprehensif terlebih dahulu. Dokumentasikan persyaratan torsi kurva S Anda. Tentukan RPM maksimum yang diperlukan. Rincikan semua lingkungan ekstrem, termasuk perubahan suhu dan paparan garam. Kirimkan dokumen terpadu ini ke tiga pemasok terverifikasi. Hal ini memaksa mereka untuk mengutip kemampuan yang sama, sehingga membuat keputusan akhir Anda objektif.
Memilih penggerak slewing antena selalu merupakan tindakan penyeimbang yang ketat. Anda harus terus-menerus mempertimbangkan ketahanan lingkungan terhadap ketepatan pelacakan dan keterbatasan anggaran. Kelalaian dalam menentukan salah satu faktor ini menyebabkan kegagalan proyek.
Kami menawarkan rekomendasi terakhir: selalu utamakan torsi dan presisi penahan. Merekayasa sedikit kapasitas struktural secara berlebihan adalah investasi yang bijaksana. Seringkali hal ini jauh lebih ekonomis dibandingkan mengganti drive yang rusak setelah kejadian cuaca buruk. Waktu henti menghancurkan aliran data yang sangat penting.
Kami mendorong Anda untuk berkonsultasi langsung dengan insinyur aplikasi khusus. Mintalah mereka menjalankan analisis beban kinematik dan dinamis yang lengkap. Dasarkan analisis ini hanya pada dimensi antena parabola spesifik Anda dan data angin lokal.
J: Menghitungnya memerlukan penentuan kecepatan angin maksimum yang bertahan terhadap total luas permukaan piringan parabola Anda. Anda mengalikan gaya aerodinamis ini dengan jarak dari titik pivot (pusat gravitasi) ke pusat penggerak. Angka yang dihasilkan ini menentukan potensi gaya rotasi maksimum yang harus ditahan oleh penggerak.
J: Ya. Tegangan 24VDC motor hanya menentukan integrasi kelistrikan dan parameter keselamatan. Torsi mekanis yang besar dicapai melalui penggerak slewing itu sendiri. Penggerak ini menggunakan rasio reduksi gigi yang tinggi, seringkali berkisar antara 60:1 hingga 150:1, yang melipatgandakan keluaran motor kecil secara eksponensial.
J: Perawatan standar memerlukan pemompaan gemuk baru ke dalam raceways dan gear mesh setiap 3 hingga 6 bulan, tergantung pada frekuensi rotasi. Anda juga harus terus-menerus memeriksa integritas segel eksternal apakah ada keretakan. Terakhir, pemeriksaan dan torsi ulang baut pemasangan setiap tahun sangat penting untuk memastikan keamanan struktural.